เวลา 10:17 น. สายการผลิตชิ้นส่วนโลหะของ “โรงงานเมฆาออโต้” พบว่าชิ้นงานรุ่นเดียวกันมีรอยขีดบาง ๆ หลุดผ่านจุดตรวจภาพ ทั้งที่เมื่อวานระบบยังแยกของดีและของเสียได้ดี ทีมงานเริ่มสงสัยโมเดล AI แต่หัวหน้ากะสังเกตว่าเพิ่งเปลี่ยนหลอดไฟเหนือสายพาน แสงที่สะท้อนบนผิวโลหะจึงไม่เหมือนข้อมูลที่ใช้ฝึกโมเดล ปัญหานี้เตือนเราว่า AI ในโรงงานไม่ใช่สมองลอย ๆ อยู่ในจอ มันเป็นส่วนหนึ่งของระบบที่มีเครื่องจักร เซนเซอร์ เวลา กฎความปลอดภัย และคนทำงานร่วมกัน
SOLA จะพาเดินตามสายการผลิตเดียวตั้งแต่วัตถุดิบเข้าสู่เครื่องจักร จนชิ้นงานถูกตรวจ บรรจุ และส่งออก เราจะดูว่า AI รับสัญญาณอะไร คืนผลลัพธ์แบบไหน ใครต้องตัดสินใจต่อ และจะรู้ได้อย่างไรว่าผลลัพธ์ดีขึ้นจริง ไม่ใช่เพียงคะแนนบนหน้าจอดูสวย
ความรู้ก่อนเรียน: หากทบทวนบทที่ 20 เรื่องการเชื่อมปัญหา ข้อมูล การตัดสินใจ และการย้อนกลับมาก่อน จะช่วยให้แยกชั้นของระบบในโรงงานได้ง่ายขึ้น
เมื่อเรียนจบ คุณจะทำอะไรได้
- วาดวงจรจากกระบวนการจริงไปยังข้อมูล โมเดล กฎ การกระทำ และผลย้อนกลับได้
- แยกงานตรวจจับ พยากรณ์ จัดตาราง และควบคุม พร้อมบอกความเสี่ยงของแต่ละแบบได้
- อธิบายผลของการสอบเทียบเซนเซอร์ การตรงกันของเวลา และข้อมูลเฉลยต่อโมเดลได้
- เปรียบเทียบต้นทุนของการเตือนเกินกับการพลาดเหตุสำคัญได้
- ออกแบบการทดลองแบบ Baseline, Shadow Mode, Guardrail และ Rollback พร้อมเลือกตัวชี้วัดด้านเทคนิค การปฏิบัติการ ความปลอดภัย และผลต่อคนได้อย่างสมดุล
1. โรงงานตัวอย่าง: หนึ่งสายการผลิต หลายจุดตัดสินใจ
โรงงานเมฆาออโต้เป็นกรณีสมมติเพื่อการเรียนรู้ ผลิตเสื้อปั๊มโลหะสำหรับเครื่องจักร ลูกค้ากำหนดขนาด ความเรียบ และตำแหน่งรูอย่างละเอียด สายการผลิต A เริ่มจากรับแท่งโลหะ เข้าเครื่องกัด ล้างชิ้นงาน ถ่ายภาพตรวจผิว วัดขนาด บรรจุลงลัง และส่งเข้าคลัง ระหว่างทางมีมอเตอร์ ปั๊มน้ำหล่อเย็น สายพาน กล้อง และคนหลายบทบาท การเปลี่ยนเพียงจุดเดียวอาจกระทบจุดถัดไป เช่น ใบมีดสึกทำให้ผิวหยาบขึ้น เศษโลหะเพิ่ม และกล้องเห็นรอยมากขึ้น
ทีมบริหารไม่ได้เริ่มด้วยคำถามว่า “จะซื้อ AI ตัวไหนดี” แต่เริ่มด้วยปัญหาหน้างานสามข้อ หนึ่ง ของเสียบางชนิดหลุดถึงลูกค้า สอง เครื่องกัดหยุดฉุกเฉินโดยไม่รู้ล่วงหน้า สาม ตารางผลิตเปลี่ยนบ่อยเพราะวัตถุดิบและคนไม่พร้อม แต่ละข้อมีต้นทุนต่างกัน จึงไม่ควรรวมเป็นโครงการ AI ก้อนเดียว ทีมเลือกแก้ทีละวงจรและกำหนดเจ้าของผลลัพธ์ชัดเจน
คำว่า Metric หรือ “ตัวชี้วัด” หมายถึงค่าที่ใช้ดูว่าระบบดีขึ้นหรือแย่ลง เช่น อัตราของเสีย เวลาหยุดเครื่อง หรือเวลาที่พนักงานต้องตรวจซ้ำ ตัวชี้วัดที่ดีต้องเชื่อมกับงานจริง หากโมเดลแม่นขึ้นแต่สายการผลิตช้าลงจนส่งสินค้าไม่ทัน โครงการยังไม่ถือว่าสำเร็จ ในทางกลับกัน หากผลิตเร็วขึ้นแต่เหตุเกือบเกิดอุบัติเหตุเพิ่มขึ้น ก็ไม่ใช่ความสำเร็จเช่นกัน
กรณีเดียวกันนี้ช่วยให้เห็น AI สี่บทบาทที่มักสับสนกัน การตรวจจับบอกว่า “ตอนนี้ภาพหรือสัญญาณผิดปกติหรือไม่” การพยากรณ์บอกว่า “สิ่งใดน่าจะเกิดในอนาคต” การจัดตารางเสนอว่า “ควรทำงานใดก่อนภายใต้ข้อจำกัด” และการควบคุมสั่งให้ระบบเปลี่ยนการทำงานโดยตรง ยิ่ง AI อยู่ใกล้การควบคุมเครื่องจักรมากเท่าไร ความเสี่ยงและข้อกำหนดด้านความปลอดภัยยิ่งสูงขึ้นเท่านั้น
2. วงจรระบบ: จากโลหะจริงไปถึงผลที่ย้อนกลับได้
จุดเริ่มต้นคือ กระบวนการทางกายภาพ ไม่ใช่โมเดล ชิ้นงานเคลื่อนผ่านเครื่องจักรภายใต้ความเร็ว อุณหภูมิ แรงสั่น และสภาพแสงที่เปลี่ยนได้ จากนั้นกล้องและเซนเซอร์แปลงสิ่งที่เกิดขึ้นเป็นข้อมูล กล้องให้พิกเซล เซนเซอร์สั่นสะเทือนให้คลื่นตามเวลา เซนเซอร์อุณหภูมิให้ค่าตัวเลข และระบบงานผลิตให้รหัสรุ่น กะ เครื่องจักร และเวลา หากรหัสชิ้นงานผิด ข้อมูลที่ดูสมบูรณ์ก็อาจเชื่อมกับของจริงผิดชิ้น
ก่อนข้อมูลถึงโมเดลต้องมีการตรวจคุณภาพ เซนเซอร์ต้องได้รับการ สอบเทียบ คือเทียบค่ากับมาตรฐานเพื่อรู้ว่าค่าที่อ่านคลาดเคลื่อนเพียงใด นาฬิกาของอุปกรณ์ต้องตรงกัน เพราะสัญญาณสั่นเวลา 10:17:05 จะมีความหมายต่างจากภาพชิ้นงานเวลา 10:17:20 หากระบบจับคู่คนละเหตุการณ์ โมเดลอาจเรียนความสัมพันธ์ปลอม ทีมจึงต้องตรวจหน่วยวัด ช่วงค่า อัตราการเก็บตัวอย่าง ข้อมูลหาย และเวลาของทุกแหล่ง
โมเดลเปลี่ยนข้อมูลเป็นผลดิบ เช่น ความน่าจะเป็น 0.82 ว่าพบรอย หรือคะแนนความผิดปกติ 74 จาก 100 ผลดิบยังไม่ใช่คำสั่งปฏิบัติงาน ต้องมีกฎกำหนด Threshold หรือเกณฑ์ตัดสิน เช่น ตั้งแต่ 0.90 ให้กักชิ้นงาน ระหว่าง 0.65–0.89 ให้คนตรวจซ้ำ และต่ำกว่านั้นให้ผ่านตามขั้นตอนปกติ เกณฑ์ไม่ได้มีค่าที่ถูกต้องตายตัว แต่สะท้อนต้นทุนของการพลาดและการเตือนเกิน
เมื่อคนตรวจซ้ำหรือช่างเปิดชิ้นส่วนเครื่องจักร สิ่งที่พบจริงต้องถูกบันทึกกลับมา นี่คือข้อมูลเฉลยหรือ Ground Truth ซึ่งควรมาจากกระบวนการยืนยันที่เชื่อถือได้ ไม่ใช่การคาดเดาซ้ำจากโมเดล หากระบบนำคำทำนายเดิมไปติดป้ายเป็นคำตอบของตัวเอง ความผิดพลาดจะวนกลับและดูเหมือนโมเดลแม่น ทั้งที่ไม่มีมนุษย์ตรวจข้อเท็จจริง
วงจรจบด้วยการติดตามผล ไม่ใช่แค่เก็บข้อมูลเพิ่ม ทีมต้องถามว่าการกักชิ้นงานลดของเสียถึงลูกค้าหรือไม่ การเตือนเครื่องช่วยให้ซ่อมก่อนเสียจริงหรือไม่ และผู้ปฏิบัติงานตอบสนองได้ทันหรือไม่ หากผลไม่ดี ต้องปรับเกณฑ์ ขั้นตอน หรือโมเดล และอาจย้อนกลับไปใช้วิธีเดิม นี่ทำให้ AI เป็นระบบเรียนรู้ที่ตรวจสอบได้ แทนที่จะเป็นกล่องดำที่ทุกคนต้องเชื่อ
3. ตรวจคุณภาพด้วยภาพ: แม่นในห้องทดลองยังไม่พอ
จุดตรวจภาพของสาย A มีหน้าที่หารอยขีด รอยบิ่น คราบน้ำมัน และรูที่เจาะผิดตำแหน่ง โมเดลอาจจำแนกภาพทั้งภาพ หรือระบุตำแหน่งข้อบกพร่องเป็นกรอบ ผลลัพธ์ช่วยให้ระบบแยกชิ้นงานไปช่องกัก แต่ไม่ได้กำหนดนิยาม “คุณภาพ” ด้วยตัวเอง วิศวกรคุณภาพยังต้องระบุว่ารอยแบบใดรับได้ รอยแบบใดต้องแก้ และกรณีใดต้องให้ผู้เชี่ยวชาญตัดสิน
ภาพที่ดีต้องควบคุมมากกว่าความละเอียด กล้องต้องอยู่ตำแหน่งเดิม เลนส์สะอาด ระยะโฟกัสคงที่ แสงไม่สั่น และความเร็วชัตเตอร์เหมาะกับสายพาน หากแสงใหม่ทำให้เงาสะท้อนเหมือนรอยขีด โมเดลอาจเตือนเกิน หากคราบน้ำมันบังรอยจริง โมเดลอาจปล่อยของเสียผ่าน ทีมจึงสร้างภาพทดสอบหลายสภาพ เช่น ชิ้นงานเงา ชิ้นงานมืด ความเร็วสูง และหลังทำความสะอาดเลนส์
ผลบวกลวง คือระบบบอกว่ามีข้อบกพร่องทั้งที่ชิ้นงานดี ต้นทุนคือการกัก ตรวจซ้ำ และอาจทิ้งของดี ส่วน ผลลบลวง คือระบบบอกว่าผ่านทั้งที่มีข้อบกพร่อง ต้นทุนอาจเป็นงานแก้คืนสินค้า ความเชื่อมั่นของลูกค้า หรือความเสี่ยงเมื่อชิ้นส่วนนั้นมีหน้าที่สำคัญ ทีมไม่ควรดู Accuracy ค่าเดียว เพราะชุดข้อมูลที่ของเสียมีน้อยอาจทำให้โมเดลที่ทาย “ดี” เกือบทุกชิ้นดูแม่นมาก
สมมติในหนึ่งวันมีชิ้นงาน 10,000 ชิ้น ของเสียจริง 100 ชิ้น ระบบพบ 85 ชิ้นและพลาด 15 ชิ้น พร้อมกักของดีผิดอีก 180 ชิ้น คำถามเชิงปฏิบัติไม่ใช่เพียงคะแนนเท่าไร แต่คือคนตรวจซ้ำรับ 265 ชิ้นต่อวันไหวหรือไม่ ของเสีย 15 ชิ้นที่หลุดมีความรุนแรงเพียงใด และควรปรับเกณฑ์หรือเพิ่มจุดตรวจประเภทใด การรายงานตัวเลขพร้อมผลกระทบทำให้ทีมธุรกิจและทีมเทคนิคคุยกันรู้เรื่อง
ข้อมูลฝึกต้องครอบคลุมรุ่นชิ้นงาน วัสดุ กะ แสง และข้อบกพร่องที่สำคัญ การสุ่มแบ่งภาพจากวิดีโอเดียวกันอาจทำให้ภาพเกือบเหมือนกันไปอยู่ทั้งชุดฝึกและชุดทดสอบ คะแนนจึงดีเกินจริง วิธีที่เข้มกว่า คือแบ่งตามวัน ตามล็อต หรือช่วงเวลาก่อน–หลัง เพื่อดูว่าโมเดลรับมือสถานการณ์ใหม่ได้หรือไม่ และควรเก็บชุดทดสอบที่ทีมพัฒนาไม่ใช้ปรับโมเดลไว้เป็นด่านสุดท้าย
เมื่อโรงงานเปลี่ยนวัตถุดิบ ผู้ขาย สีเคลือบ กล้อง หรือความเร็วสายพาน การกระจายของข้อมูลอาจเปลี่ยน เรียกว่า Data Drift หรือข้อมูลเคลื่อนจากสภาพเดิม ทีมต้องติดตามสัดส่วนคำเตือน คะแนนเฉลี่ย ภาพมืดหรือเบลอ และผลยืนยันจากคน หากคำเตือนเพิ่มขึ้นพร้อมการเปลี่ยนหลอดไฟ อย่ารีบฝึกโมเดลใหม่ ควรตรวจสาเหตุทางกายภาพก่อน เพราะการแก้แสงอาจปลอดภัยและอธิบายได้มากกว่า
4. ซ่อมบำรุงเชิงคาดการณ์: จากสัญญาณผิดปกติสู่งานช่าง
มอเตอร์เครื่องกัดของสาย A มีเซนเซอร์สั่นสะเทือน อุณหภูมิ และกระแสไฟ เป้าหมายไม่ใช่ให้ AI ทำนายวันเสียได้อย่างมหัศจรรย์ แต่ช่วยจัดลำดับว่าควรตรวจเครื่องใดก่อน รูปแบบที่พบได้คือการตรวจความผิดปกติ เทียบสัญญาณปัจจุบันกับพฤติกรรมปกติ แล้วให้คะแนนเมื่อรูปแบบเปลี่ยน คะแนนสูงหมายถึง “ควรตรวจ” ไม่ได้หมายความว่า “ตลับลูกปืนจะเสียแน่ใน 24 ชั่วโมง”
ความหมายของสัญญาณขึ้นกับสภาพการทำงาน มอเตอร์ที่รับภาระหนักย่อมสั่นและร้อนกว่าตอนเดินเบา หากโมเดลไม่รู้ความเร็วรอบ รุ่นชิ้นงาน หรือช่วงเริ่มเครื่อง มันอาจเตือนทุกเช้าและเงียบในช่วงที่ควรกังวล ทีมจึงเชื่อมค่ากระบวนการกับข้อมูลเซนเซอร์ และกำหนดช่วงที่วัดได้อย่างเปรียบเทียบกัน เช่น หลังเครื่องทำงานคงที่ 10 นาที
การเก็บตัวอย่างช้ากว่าความถี่ของปรากฏการณ์อาจทำให้สัญญาณสำคัญหายไป ขณะที่เก็บเร็วเกินโดยไม่มีเหตุผลทำให้ข้อมูลมากและจัดการยาก วิศวกรเครื่องกลและข้อมูลต้องร่วมกันเลือกอัตราเก็บ ตัวกรอง และตำแหน่งติดตั้ง เซนเซอร์ที่หลวมอาจสร้างสัญญาณผิดเหมือนเครื่องมีปัญหา ดังนั้นการตรวจสุขภาพเซนเซอร์ต้องเป็นส่วนหนึ่งของระบบ ไม่ใช่งานรอง
เมื่อคะแนนเกินเกณฑ์ ระบบควรสร้างใบงานพร้อมข้อมูลที่ช่างใช้ได้ เช่น เครื่องใด ช่วงเวลาใด สัญญาณใดเปลี่ยน และมีแนวโน้มเทียบกับสัปดาห์ก่อนอย่างไร ช่างตรวจเสียง ความร้อน การหล่อลื่น และชิ้นส่วนตามรายการ จากนั้นบันทึกว่า “พบความผิดปกติจริง”, “ไม่พบ”, “เซนเซอร์เสีย” หรือ “ยังสรุปไม่ได้” ข้อมูลเหล่านี้ช่วยประเมินโมเดลและปรับขั้นตอน
คำเตือนมากเกินทำให้เกิดความล้าจากการแจ้งเตือน ผู้ใช้เริ่มปิดเสียงหรือกดผ่านโดยไม่ตรวจ แต่เกณฑ์สูงเกินไปก็พลาดความเสียหาย ทีมจึงกำหนดหลายระดับ เช่น เฝ้าดู ตรวจในกะถัดไป และหยุดตามขั้นตอนฉุกเฉิน โดยให้ระดับสุดท้ายอิงระบบความปลอดภัยที่ผ่านการออกแบบและรับรอง ไม่ใช่คะแนน AI เพียงอย่างเดียว
ตัวชี้วัดควรรวมเวลาหยุดเครื่องที่ลดลง จำนวนงานซ่อมที่พบปัญหาจริง เวลาตอบสนอง ค่าอะไหล่ และชั่วโมงงานช่าง อย่าดีใจเพียงเพราะเปิดใบงานมากขึ้น หากช่างตรวจ 50 ครั้งและพบปัญหาจริง 2 ครั้ง ระบบอาจกำลังย้ายต้นทุนจากการหยุดเครื่องไปเป็นงานตรวจที่ไม่จำเป็น เป้าหมายคือ ลดการหยุดชะงัก โดยไม่สร้างงานซ่อมเกินจำเป็น
5. วางแผนผลิต: คำตอบที่ดีต้องอยู่ภายใต้ข้อจำกัดจริง
ฝ่ายวางแผนต้องตัดสินใจว่าจะผลิตรุ่นใดบนเครื่องใด เมื่อไร และจำนวนเท่าไร AI อาจพยากรณ์คำสั่งซื้อหรือเวลาที่งานจะเสร็จ ส่วนระบบหาคำตอบที่เหมาะสมอาจจัดลำดับงานเพื่อลดเวลาตั้งเครื่อง แต่แผนที่คำนวณได้จะใช้ไม่ได้หากละเลยจำนวนคน ทักษะของแต่ละกะ เวลาทำความสะอาด อายุวัตถุดิบ งานด่วน และข้อกำหนดความปลอดภัย
โรงงานเมฆาออโต้มีชิ้นงานสีดำและสีเงิน หากผลิตสีดำก่อนสีเงิน ต้องใช้เวลาล้างเครื่องนานกว่า ระบบที่ลดเวลาเดินเครื่องอย่างเดียวอาจจัดลำดับผิดจนเวลาทำความสะอาดรวมสูงขึ้น จึงต้องเขียนข้อจำกัดและต้นทุนให้ครบ รวมถึงข้อจำกัดที่ดูเหมือนไม่เป็นตัวเลข เช่น พนักงานใหม่ยังทำงานบางขั้นตอนลำพังไม่ได้
การพยากรณ์ความต้องการไม่ใช่คำสั่งผลิต ค่าคาดการณ์อาจมีช่วงไม่แน่นอนและได้รับผลจากโปรโมชั่น วันหยุด หรือเหตุการณ์ที่ไม่เคยเกิดในข้อมูล หากระบบคาดยอดเดียวโดยไม่บอกช่วง ผู้วางแผนอาจสั่งวัตถุดิบมากเกิน ทีมจึงควรเห็นกรณีต่ำ กลาง และสูง พร้อมสมมติฐาน และมีสิทธิแก้แผนโดยบันทึกเหตุผล
การบันทึกเหตุผลที่คนแก้แผนมีคุณค่า หากผู้วางแผนแก้เพราะลูกค้ารายสำคัญแจ้งด่วน นั่นไม่ใช่หลักฐานว่าโมเดลแย่ แต่บอกว่ามีข้อมูลใหม่ที่ระบบยังไม่รู้ หากแก้ซ้ำเพราะเวลาตั้งเครื่องไม่ตรงจริง นั่นคือสัญญาณว่าข้อมูลกระบวนการต้องปรับ การวิเคราะห์ข้อยกเว้นทำให้ระบบดีขึ้นโดยไม่กล่าวโทษคน
ก่อนให้แผน AI ไปเปลี่ยนงานจริง ควรแสดงแผนคู่กับแผนเดิมใน Shadow Mode หรือโหมดเงา คือให้ระบบคำนวณและบันทึกผล แต่ยังไม่ควบคุมหรือสั่งงาน ทีมเปรียบเทียบเวลาส่งมอบ งานค้าง การตั้งเครื่อง และชั่วโมงล่วงเวลา จากนั้นจึงเลือกทดลองเฉพาะกลุ่มที่ความเสี่ยงต่ำ
6. คลัง โลจิสติกส์ พลังงาน และของเสีย
ในคลัง AI อาจคาดเวลาที่รถวัตถุดิบจะมาถึง ระบุตำแหน่งพาเลต หรือเสนอเส้นทางรถขนย้ายภายใน แต่เส้นทางสั้นที่สุดอาจไม่ปลอดภัยที่สุด ต้องรวมทางเดินคน พื้นที่ห้ามเข้า น้ำหนักบรรทุก จุดอับ และตารางปิดซ่อมเข้าเป็นข้อจำกัด รถอัตโนมัติต้องมีระบบหยุดและตรวจจับที่ออกแบบตามมาตรฐานของอุปกรณ์ ไม่ใช่พึ่งกล้อง AI ตัวเดียว
การคาดสต็อกช่วยลดของขาดและของค้าง แต่รหัสสินค้าซ้ำ หน่วยนับผิด หรือการสแกนช้าอาจทำให้ระบบเห็นสต็อกที่ไม่มีจริง ทีมต้องตรวจความถูกต้องของรายการและนับยืนยันเป็นระยะ เมื่อ AI แนะนำให้ย้ายสินค้า ควรแสดงเหตุผลสำคัญ เช่น ความถี่หยิบ อายุวัตถุดิบ และข้อจำกัดน้ำหนัก เพื่อให้เจ้าหน้าที่ตรวจได้
ด้านพลังงาน ระบบอาจพยากรณ์โหลดไฟและเสนอช่วงเดินเครื่องเพื่อลดค่าสูงสุด แต่ไม่ควรลดอุณหภูมิ การระบายอากาศ หรือการทำความสะอาดจนกระทบคุณภาพและความปลอดภัย การเปรียบเทียบต้องปรับตามปริมาณผลิต รุ่นสินค้า และสภาพอากาศ มิฉะนั้นวันที่ใช้ไฟน้อยเพราะผลิตน้อยจะถูกตีความว่าเป็นความสำเร็จของ AI
Scrap คือวัสดุหรือชิ้นงานที่ต้องทิ้งหรือแปรรูปใหม่ ระบบอาจพบว่าของเสียเพิ่มพร้อมกับกะกลางคืนหรือผู้ขายรายหนึ่ง แต่ความสัมพันธ์ไม่เท่ากับสาเหตุ อาจเป็นเพราะกะนั้นผลิตรุ่นยาก หรือวัตถุดิบล็อตนั้นเข้าเครื่องที่กำลังสึก ทีมต้องทดลองหรือวิเคราะห์แยกปัจจัยก่อนเปลี่ยนนโยบาย ไม่ควรนำคะแนนไปใช้ลงโทษคนหรือผู้ขายจากความสัมพันธ์เพียงอย่างเดียว
ตัวอย่างการตรวจสาเหตุคือเลือกผลิตรุ่นเดียวกันบนเครื่องเดียวกัน เปลี่ยนวัตถุดิบทีละเงื่อนไข และคุมความเร็วให้เท่ากัน หากของเสียยังต่าง จึงมีหลักฐานแข็งแรงขึ้น แต่ยังต้องตรวจเครื่องมือวัดและจำนวนตัวอย่าง การทดลองเช่นนี้ช้ากว่าการดูกราฟทันที แต่ช่วยป้องกันการแก้ผิดจุดและรักษาความสัมพันธ์กับผู้เกี่ยวข้อง
7. ความปลอดภัย: AI เป็นชั้นเสริม ไม่ใช่เกราะหลัก
กล้อง AI อาจเตือนเมื่อคนเข้าใกล้พื้นที่อันตราย ไม่สวมอุปกรณ์ป้องกัน หรือมีสิ่งกีดขวางทางเดิน แต่ไม่ควรถูกใช้แทนมาตรการทางวิศวกรรม Guard คือสิ่งกั้นทางกายภาพที่ป้องกันการเข้าถึงส่วนเคลื่อนไหว และ Interlock คือกลไกที่ทำให้เครื่องหยุดหรือไม่เริ่มเมื่อประตูหรือฝาครอบไม่อยู่ในสภาพปลอดภัย อุปกรณ์เหล่านี้ต้องทำงานได้แม้โมเดลหรือเครือข่ายล้มเหลว
งานซ่อมต้องใช้ Lockout/Tagout (LOTO) หรือกระบวนการตัดแยกแหล่งพลังงาน ล็อก และติดป้ายก่อนทำงาน เพื่อป้องกันเครื่องเริ่มเอง AI อาจช่วยตรวจว่ารายการขั้นตอนครบหรือเตือนการบำรุงรักษา แต่ห้ามใช้คำทำนายแทนการแยกพลังงานจริง หากหน้าจอบอกว่าเครื่องหยุด ไม่ได้หมายความว่าพลังงานไฟฟ้า ลม ไฮดรอลิก หรือแรงสะสมถูกตัดแล้ว
คำเตือนความปลอดภัยมีต้นทุนสองด้าน การพลาดบุคคลในพื้นที่เสี่ยงอาจร้ายแรง ส่วนการเตือนเกินทำให้สายงานหยุดบ่อยและคนเลิกเชื่อระบบ ในงานที่ผลของการพลาดสูง ควรใช้การป้องกันหลายชั้น เช่น รั้ว เซนเซอร์นิรภัย ปุ่มหยุดฉุกเฉิน ขั้นตอนงาน และการฝึกคน โดย AI เป็นสัญญาณเสริมสำหรับเฝ้าระวังหรือทบทวนเหตุการณ์
การใช้กล้องกับคนทำงานต้องกำหนดวัตถุประสงค์และขอบเขตข้อมูลชัดเจน เก็บเท่าที่จำเป็น จำกัดผู้เข้าถึง ระยะเวลาเก็บ และการใช้ซ้ำ ห้ามนำภาพจากระบบความปลอดภัยไปประเมินผลงานรายบุคคลโดยไม่มีกติกาและการสื่อสารที่เป็นธรรม พนักงานควรรู้ว่าระบบเห็นอะไร ไม่เห็นอะไร แจ้งเตือนอย่างไร และโต้แย้งผลที่ผิดได้ที่ไหน
รายงานเหตุเกือบเกิดอุบัติเหตุควรเป็นช่องทางเรียนรู้ ไม่ใช่เครื่องมือหาแพะ หากคนกลัวการลงโทษ ข้อมูลสำคัญจะหายและโมเดลดูเหมือนปลอดภัยเกินจริง ทีมจึงแยกการทบทวนระบบออกจากการลงโทษ และให้ผู้ปฏิบัติงานมีส่วนออกแบบคำเตือน เพราะคนหน้างานรู้ข้อจำกัดที่ข้อมูลในห้องประชุมมองไม่เห็น
8. คนในระบบ: ใครเห็น ใครตัดสินใจ ใครรับผิดชอบ
ผู้ปฏิบัติงานเห็นชิ้นงานและตอบสนองต่อสัญญาณ วิศวกรคุณภาพกำหนดนิยามข้อบกพร่อง ช่างซ่อมยืนยันสภาพเครื่อง ฝ่ายวางแผนจัดการข้อยกเว้น ทีมข้อมูลดูโมเดลและท่อข้อมูล ฝ่ายไอทีดูความพร้อมใช้ ส่วนฝ่ายความปลอดภัยกำหนดขอบเขตที่ AI ห้ามข้าม ผู้บริหารเป็นเจ้าของผลลัพธ์และทรัพยากร ความรับผิดชอบเหล่านี้ควรเขียนไว้ก่อนเริ่มทดลอง
หน้าจอที่ดีต้องบอกว่าระบบพบอะไร มั่นใจระดับใด ข้อมูลสดหรือขาด และต้องทำอะไรต่อภายในเวลาเท่าไร การแสดงเพียงไฟแดงโดยไม่มีเหตุผลทำให้คนตรวจสอบยาก ขณะเดียวกันไม่ควรใส่กราฟสิบชุดจนอ่านไม่ทันในกะงาน ข้อมูลต้องเหมาะกับบทบาท ช่างอาจต้องดูแนวโน้มสั่นสะเทือน ส่วนผู้ปฏิบัติงานต้องเห็นรหัสชิ้นงาน ตำแหน่งรอย และปุ่มส่งตรวจซ้ำ
การฝึกไม่ได้จบที่วิธีใช้หน้าจอ คนต้องรู้ข้อจำกัดของระบบ สภาพที่คะแนนไม่น่าเชื่อถือ วิธีหยุดใช้ วิธีรายงาน และวิธีทำงานต่อเมื่อเครือข่ายล่ม ควรซ้อมกรณีกล้องมืด เซนเซอร์ขาด โมเดลเตือนเกิน และหน้าจอค้าง เช่นเดียวกับการซ้อมอุปกรณ์อื่น การซ้อมเผยช่องว่างของขั้นตอนก่อนเกิดเหตุจริง
หากคนแก้ผลของ AI บ่อย อย่าสรุปว่าเขาต่อต้านเทคโนโลยี ให้ดูเหตุผล การแก้อาจสะท้อนข้อมูลที่ระบบไม่มี เช่น เสียงผิดปกติ กลิ่นไหม้ หรือคำสั่งลูกค้าใหม่ การออกแบบควรเก็บเหตุผลแบบสั้นและมีช่องข้อความ เพื่อเปลี่ยนข้อยกเว้นเป็นหลักฐานสำหรับปรับปรุง
ความไว้วางใจที่เหมาะสมไม่ใช่เชื่อทุกครั้งหรือไม่เชื่อเลย แต่คือรู้ว่าเมื่อใดควรพึ่งระบบ เมื่อใดควรตรวจเพิ่ม และเมื่อใดต้องหยุด คนควรได้รับสิทธิ์ยับยั้งการกระทำที่ไม่ปลอดภัยโดยไม่ถูกกดดันจากคะแนนประสิทธิภาพ การวัดผลต้องไม่ทำให้คนเลือกเดินเครื่องต่อทั้งที่เห็นความเสี่ยง
9. วัดผลจริง: สี่มุมที่ต้องเห็นพร้อมกัน
| มุม | คำถาม | ตัวอย่างตัวชี้วัด | สัญญาณเตือน |
|---|---|---|---|
| เทคนิค | โมเดลจำแนกหรือคาดการณ์ดีเพียงใด | Recall, Precision, ผลบวกลวง, ผลลบลวง | คะแนนดีเฉพาะข้อมูลเดิม |
| ปฏิบัติการ | งานดีขึ้นจริงหรือไม่ | ของเสียถึงลูกค้า เวลาหยุดเครื่อง เวลาตรวจซ้ำ | งานค้างหรือคำเตือนล้น |
| ความปลอดภัย | ความเสี่ยงลดโดยไม่สร้างความเสี่ยงใหม่หรือไม่ | เหตุเกือบเกิด เวลาตอบสนอง การทำงานของชั้นป้องกัน | ใช้ AI แทน Guard หรือ LOTO |
| คน | ผู้ใช้เข้าใจและควบคุมระบบได้หรือไม่ | อัตราการยกเลิก เหตุผลข้อยกเว้น ภาระงาน ความเชื่อมั่น | กดผ่าน เตือนเงียบ หรือไม่กล้ารายงาน |
Recall บอกสัดส่วนเหตุจริงที่ระบบพบ ส่วน Precision บอกว่าสิ่งที่ระบบเตือนเป็นเหตุจริงมากเพียงใด ในงานตรวจของเสีย Recall ต่ำหมายถึงของเสียหลุดมาก Precision ต่ำหมายถึงของดีถูกกักมาก ทั้งสองค่านี้ต้องอ่านคู่กับความชุกและต้นทุน ไม่ควรตั้งเป้า 100% โดยไม่ดูว่าการทำเช่นนั้นทำให้ระบบเตือนทุกชิ้นหรือไม่
ตัวชี้วัดต้องมี Baseline หรือค่าฐานก่อนใช้ AI เช่น เฉลี่ย 12 สัปดาห์ที่ผ่านมา ของเสียถึงลูกค้า 14 ชิ้นต่อล้าน เวลาหยุดฉุกเฉิน 310 นาทีต่อสัปดาห์ และตรวจซ้ำ 220 ชิ้นต่อวัน จากนั้นกำหนดช่วงทดลองและเกณฑ์สำเร็จล่วงหน้า หลีกเลี่ยงการเลือกเฉพาะสัปดาห์ที่ผลดีหลังเห็นข้อมูลแล้ว
ควรแบ่งผลตามรุ่นสินค้า เครื่อง กะ และสภาพแสง ค่าเฉลี่ยรวมอาจซ่อนว่าระบบดีมากกับรุ่นสีเงินแต่แย่กับรุ่นสีดำ หากกลุ่มหนึ่งมีผลกระทบสูง ต้องมีเกณฑ์ย่อยและอาจหยุดใช้เฉพาะกลุ่มนั้น การแบ่งกลุ่มช่วยหาสาเหตุ แต่ต้องระวังกลุ่มตัวอย่างเล็กจนตัวเลขผันผวน
นอกจากค่าเฉลี่ย ให้ดูการกระจายและกรณีรุนแรง เวลาตอบสนองเฉลี่ย 30 วินาทีอาจดูดี แต่หาก 5% ของเหตุใช้เกิน 10 นาทีในช่วงเปลี่ยนกะ ระบบยังมีช่องว่าง การทบทวนเคสผิดพลาดจริงช่วยให้เห็นลำดับเหตุการณ์ ตั้งแต่สัญญาณ ข้อมูล โมเดล หน้าจอ ไปถึงการกระทำของคน
การประเมินผลควรคำนึงถึงฤดูกาลและการเปลี่ยนกระบวนการ หากช่วงทดลองผลิตรุ่นง่ายกว่าปกติ ของเสียอาจลดแม้ AI ไม่ช่วย วิธีที่ดีคือทดลองเป็นช่วง สลับพื้นที่ หรือเทียบกับเส้นผลิตที่คล้ายกัน เมื่อทำได้ และบันทึกเหตุการณ์แทรก เช่น เปลี่ยนเครื่องมือ ผู้ขาย หรือกะ เพื่อไม่สรุปเหตุผลเกินหลักฐาน
10. เมื่อระบบพลาด: หาให้พบว่าพลาดที่ชั้นใด
ความล้มเหลวไม่ได้เกิดจากโมเดลอย่างเดียว ชั้นแรกคือโลกจริง เช่น แสงเปลี่ยน เซนเซอร์หลวม หรือชิ้นงานวางกลับด้าน ชั้นข้อมูลอาจมีรหัสผิด เวลาไม่ตรง หรือข้อมูลหาย ชั้นโมเดลอาจไม่เคยเห็นข้อบกพร่องใหม่ ชั้นกฎอาจตั้งเกณฑ์ไม่เหมาะ ชั้นหน้าจออาจสื่อสารไม่ชัด และชั้นปฏิบัติการอาจไม่มีคนตอบสนอง การแก้ให้ถูกต้องต้องระบุชั้น ไม่ใช่ฝึกโมเดลใหม่ทุกครั้ง
ตัวอย่างเหตุ 10:17 น. เริ่มจากไฟเหนือสายพานใหม่ทำให้เงาสะท้อน ต้นเหตุหลักจึงอยู่ที่สภาพภาพ ไม่ใช่การเสื่อมของโมเดล ทีมแก้ด้วยการปรับมุมไฟและล็อกการตั้งค่ากล้อง แล้วทดสอบภาพมาตรฐานก่อนเปิดสาย จากนั้นเพิ่มการเฝ้าดูความสว่าง หากค่าออกนอกช่วง ระบบแจ้งว่า “ข้อมูลภาพไม่น่าเชื่อถือ” แทนการให้คะแนนข้อบกพร่องต่ออย่างเงียบ ๆ
Guardrail คือขอบเขตป้องกันที่ระบบห้ามข้าม เช่น จำกัดจำนวนชิ้นงานที่กักต่อชั่วโมง หากเกินต้องให้หัวหน้ากะตรวจ หรือไม่อนุญาตให้ AI สั่งหยุดเครื่องจักรโดยตรง Rollback คือแผนย้อนกลับไปใช้รุ่นระบบ เกณฑ์ หรือขั้นตอนเดิมที่ทราบว่าปลอดภัย ต้องระบุผู้มีสิทธิ์สั่ง จุดเก็บค่ารุ่นเดิม และวิธีตรวจว่าย้อนกลับสำเร็จ
การย้อนกลับไม่ใช่ความล้มเหลวของทีม แต่เป็นความสามารถด้านความปลอดภัย ระบบที่ดีต้องถอยได้โดยไม่สูญข้อมูลหรือทำให้คนสับสน ในช่วง Rollback ควรเก็บเหตุการณ์ที่จำเป็นเพื่อวิเคราะห์ แต่ไม่ควรปล่อยให้โมเดลใหม่ส่งผลต่อกระบวนการ เมื่อแก้แล้วต้องทดสอบซ้ำในโหมดเงาและผ่านเกณฑ์ก่อนเปิดใช้อีกครั้ง
บันทึกเหตุควรมีเส้นเวลา รุ่นโมเดล รุ่นกฎ การตั้งค่าเซนเซอร์ ข้อมูลที่ใช้ ผลลัพธ์ การตอบสนอง และผลจริง หลีกเลี่ยงการบันทึกเพียง “AI ผิด” เพราะไม่ช่วยป้องกันซ้ำ การทบทวนควรถามว่าทำไมชั้นป้องกันไม่พบก่อน และควรเพิ่มการตรวจอัตโนมัติ ขั้นตอน หรือการฝึกตรงไหน
ภัยคุกคามทางไซเบอร์ก็เป็นส่วนหนึ่งของความน่าเชื่อถือ ผู้โจมตีหรือความผิดพลาดอาจเปลี่ยนข้อมูล การตั้งค่า หรือรุ่นโมเดล จึงต้องจำกัดสิทธิ์ แยกเครือข่ายเมื่อเหมาะสม บันทึกการเปลี่ยน ตรวจความสมบูรณ์ และมีสำเนารุ่นที่อนุมัติ การอัปเดตต้องผ่านการทดสอบ ไม่ควรเปลี่ยนโมเดลอัตโนมัติกลางกะโดยไม่มีการอนุมัติ
11. ทดลองนำร่อง: เริ่มเล็ก วัดจริง ถอยได้
ทีมเลือกทดลองระบบตรวจรอยบนสาย A เป็นเวลาแปดสัปดาห์ เพราะมีข้อมูลยืนยันจากฝ่ายคุณภาพและสามารถกักชิ้นงานโดยไม่ควบคุมเครื่องจักรโดยตรง สัปดาห์แรกเก็บ Baseline จากวิธีเดิม สัปดาห์ที่สองถึงสามใช้ Shadow Mode ให้ AI ประเมินแต่คนยังทำตามขั้นตอนเดิม สัปดาห์ที่สี่ถึงหกเปิดให้ช่วยคัดกรองในรุ่นเดียว และสัปดาห์ท้ายทบทวนผลกับผู้ปฏิบัติงาน คุณภาพ ไอที และความปลอดภัย
ตัวเลขต่อไปนี้เป็นตัวอย่างสมมติเพื่อฝึกคิด ก่อนทดลอง ของเสียหลุด 14 ชิ้นต่อล้าน ตรวจซ้ำ 220 ชิ้นต่อวัน และใช้เวลาเฉลี่ย 38 นาทีต่อเหตุ หลังเปิดระบบ ของเสียหลุดเหลือ 9 ชิ้นต่อล้าน แต่ตรวจซ้ำเพิ่มเป็น 410 ชิ้นต่อวัน แม้ด้านลูกค้าดีขึ้น ภาระคนเกือบสองเท่า ทีมจึงยังไม่ขยายระบบทันที
ทีมดูข้อมูลแยกพบว่ารุ่นผิวเงาทำให้ผลบวกลวงสูง จึงปรับแสงและเกณฑ์เฉพาะรุ่น หลังทดลองอีกสองสัปดาห์ ของเสียหลุดอยู่ที่ 9 ชิ้นต่อล้าน ตรวจซ้ำลดเหลือ 260 ชิ้นต่อวัน และเวลาเฉลี่ยต่อเหตุเหลือ 24 นาที ผลนี้ผ่านเกณฑ์ทดลองที่กำหนดไว้ว่า ของเสียหลุดต้องลดอย่างน้อย 20% และงานตรวจซ้ำต้องไม่เกิน 300 ชิ้นต่อวัน โดยไม่มีเหตุด้านความปลอดภัยเพิ่ม
Guardrail ของโครงการคือ หากกล้องขาดข้อมูลเกิน 30 วินาที ให้กลับสู่การตรวจเต็มรูปแบบ หากอัตรากักเกิน 8% ติดต่อกัน 15 นาที ให้หยุดใช้ผล AI และเรียกหัวหน้ากะ หากพบของเสียรุนแรงหลุดหนึ่งชิ้น ให้กักล็อตและเริ่มทบทวนทันที Rollback คือปิดกฎคัดกรองของ AI กลับไปใช้จุดตรวจเดิม พร้อมเก็บภาพและบันทึกเพื่อวิเคราะห์
แบบฝึกคิด สมมติ AI เตือนเครื่องกัด 20 ครั้ง ช่างพบปัญหาจริง 5 ครั้ง และพลาดเหตุเสียจริง 1 ครั้ง คุณควรถามอะไรบ้างก่อนลดเกณฑ์? คำตอบตัวอย่างคือ ตรวจความรุนแรงของเหตุที่พลาด ต้นทุนและเวลาของการตรวจ 15 ครั้งที่ไม่พบปัญหา สภาพโหลดขณะเกิดเหตุ สุขภาพเซนเซอร์ และเวลาตอบสนองของช่าง จากนั้นจำลองเกณฑ์หลายค่าในข้อมูลย้อนหลังและทดลองแบบเงา ไม่ควรลดเกณฑ์เพียงเพราะต้องการให้ Recall สูงขึ้นโดยไม่วัดภาระงาน
แบบฝึกออกแบบ เลือกหนึ่งกระบวนการใกล้ตัว เขียนหกบรรทัด: ของจริงที่ต้องการปรับ, สัญญาณที่เก็บ, ผลที่โมเดลคืน, คนหรือกฎที่ตัดสินใจ, การกระทำ, และหลักฐานผลจริง จากนั้นเพิ่มกรณีเซนเซอร์เสียหนึ่งกรณี เกณฑ์ป้องกันหนึ่งข้อ และวิธีย้อนกลับหนึ่งวิธี หากเขียนไม่ได้ครบ แปลว่าโจทย์ยังเป็นเพียงแนวคิด AI ไม่ใช่ระบบพร้อมทดลอง
Insight Gate: ลองอธิบายกรณีของคุณโดยไม่ใช้คำว่า “AI ช่วยให้ดีขึ้น” หากคุณบอกอินพุต ผลดิบ เกณฑ์ คนรับผิดชอบ การกระทำ ต้นทุนเมื่อผิด และทางย้อนกลับได้ คุณเข้าใจระบบในระดับที่เริ่มออกแบบการทดลองได้แล้ว
12. แบบทดสอบความเข้าใจ 5 ข้อ
เลือกคำตอบที่ดีที่สุดให้ครบทุกข้อ แล้วกด “ตรวจคำตอบ” ระบบจะแสดง Feedback รายข้อ คะแนน และจำนวนข้อที่ยังไม่ตอบ
0/5 คะแนน · ยังไม่ได้ตอบ 5 ข้อ
13. สรุป: AI ที่ดีต้องปิดวงจรกับโลกจริง
ตัวอย่าง AI ในงานอุตสาหกรรมมีตั้งแต่ตรวจภาพ เฝ้าสภาพเครื่อง วางแผนผลิต จัดการคลัง พลังงาน ของเสีย และสัญญาณความปลอดภัย แต่คุณค่าจะเกิดเมื่อระบบเชื่อมครบวงจร: เริ่มจากกระบวนการจริง เก็บสัญญาณที่เชื่อถือได้ ให้โมเดลประเมิน ใช้กฎและคนแปลผลเป็นการกระทำ ตรวจผลจริง และนำหลักฐานย้อนกลับไปปรับระบบ
คำถามสำคัญจึงไม่ใช่ “โมเดลแม่นกี่เปอร์เซ็นต์” เพียงข้อเดียว แต่รวมถึงข้อมูลตรงกับของจริงหรือไม่ ใครตอบสนองทันเวลา ต้นทุนของการเตือนเกินและการพลาดคืออะไร ชั้นความปลอดภัยยังทำงานเมื่อ AI ล่มหรือไม่ คนมีสิทธิ์หยุดและโต้แย้งหรือไม่ และย้อนกลับสู่ขั้นตอนที่ปลอดภัยได้อย่างไร
เริ่มจากโจทย์เล็กที่วัดผลได้ เก็บ Baseline ใช้ Shadow Mode กำหนด Guardrail และซ้อม Rollback ก่อนเปิดผลต่อหน้างาน เมื่อผลดีในหลายมุมพร้อมกันจึงค่อยขยาย นี่คือความต่างระหว่างการติดตั้งโมเดลกับการสร้างระบบอุตสาหกรรมที่ไว้ใจได้
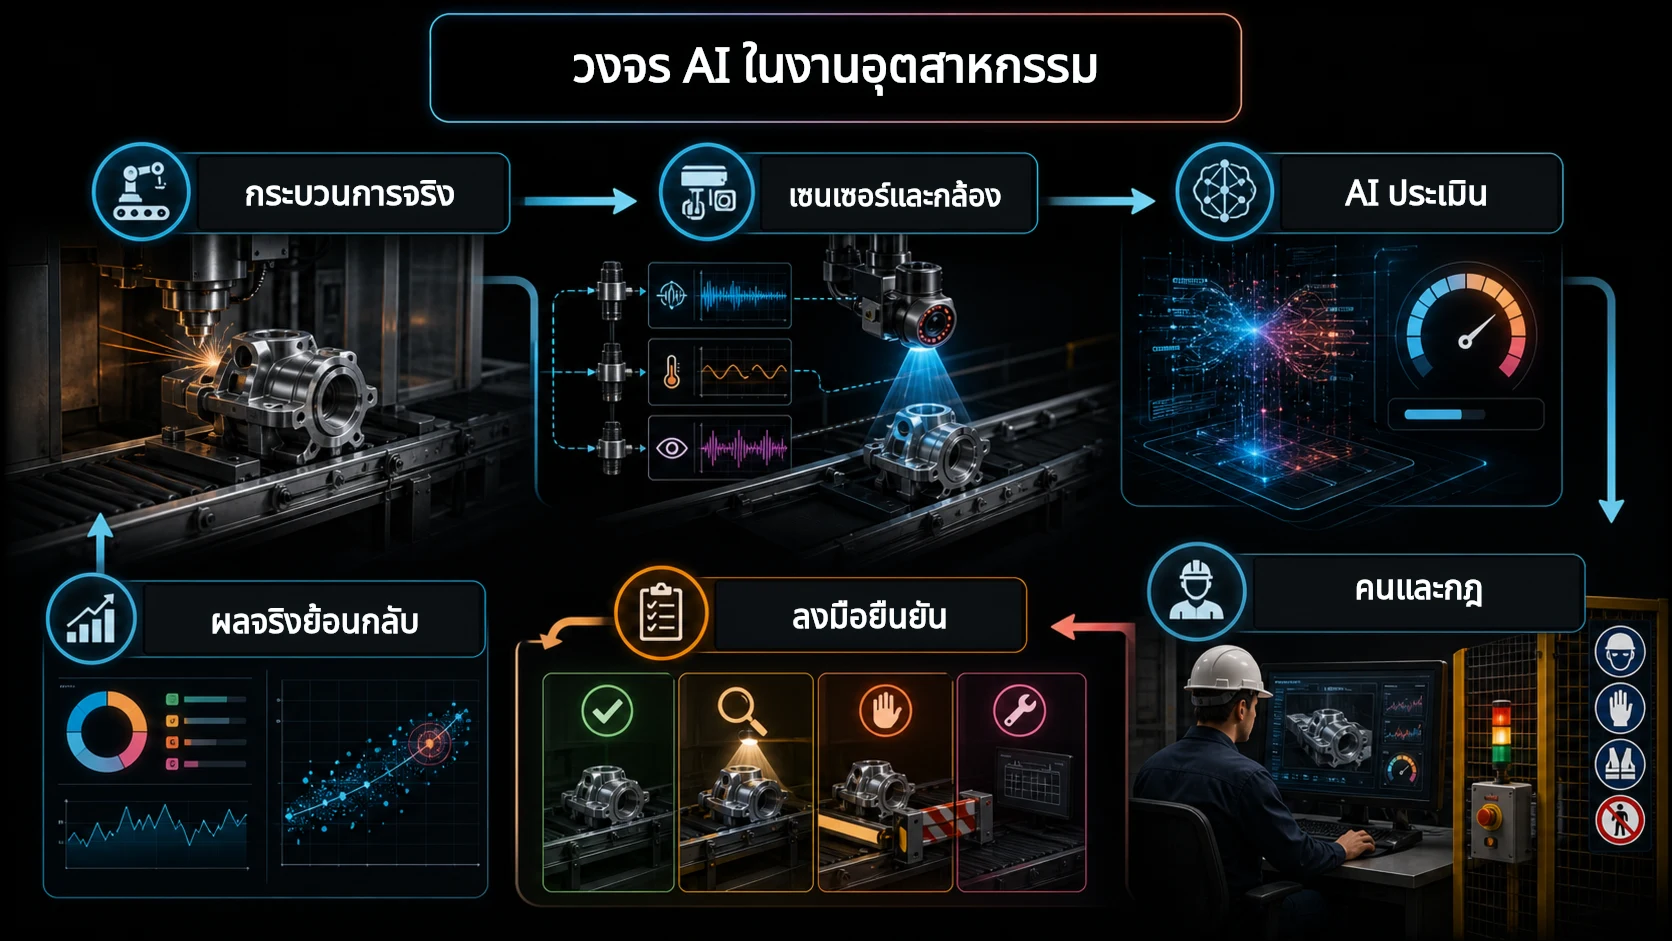
วิธีอ่านภาพ: ไล่ตามลูกศรจากกระบวนการจริงและสัญญาณ ไปสู่การประเมินของ AI การใช้กฎและดุลยพินิจของคน การลงมือยืนยัน ผลจริง และการตรวจย้อนกลับ คุณค่าจะเกิดเมื่อทุกชั้นเชื่อมกันและยังปลอดภัยเมื่อ AI หรือเครือข่ายขัดข้อง
- ก่อนใช้งาน: ตรวจสภาพหน้างาน สอบเทียบเซนเซอร์ กำหนด Baseline และระบุผู้รับผิดชอบการตัดสินใจ
- ระหว่างใช้งาน: แยกผลจาก AI ออกจากกฎความปลอดภัย การอนุมัติ และการยืนยันของคน พร้อมเก็บหลักฐาน
- หลังใช้งาน: วัดคุณภาพ ภาระงาน ความปลอดภัย และผลต่อคน แล้วใช้ Guardrail หรือ Rollback เมื่อแตะเกณฑ์หยุด
เดินหน้าต่อใน PATH 01
ทบทวนบทเรียนก่อนหน้าและติดตามบทถัดไปจากหน้ารวม เพื่อรักษาลำดับการเรียนรู้ตั้งแต่พื้นฐาน AI ไปถึงการใช้งานจริง
ดู Learning Pack ทั้งชุด →แหล่งอ้างอิงหลัก
- NIST — Artificial Intelligence Risk Management Framework 1.0
- NIST — Smart Manufacturing
- OSHA — Machine Guarding
- OSHA — Control of Hazardous Energy (Lockout/Tagout)
- OECD — AI Principles
- Google for Developers — Machine Learning Glossary
ตรวจข้อเท็จจริงและทบทวนภาษาไทย: 6 สิงหาคม 2026 · AI Encyclopedia หัวข้อ 21 · PATH 01 · กรณีโรงงานและตัวเลขทดลองเป็นข้อมูลสมมติเพื่อการศึกษา
